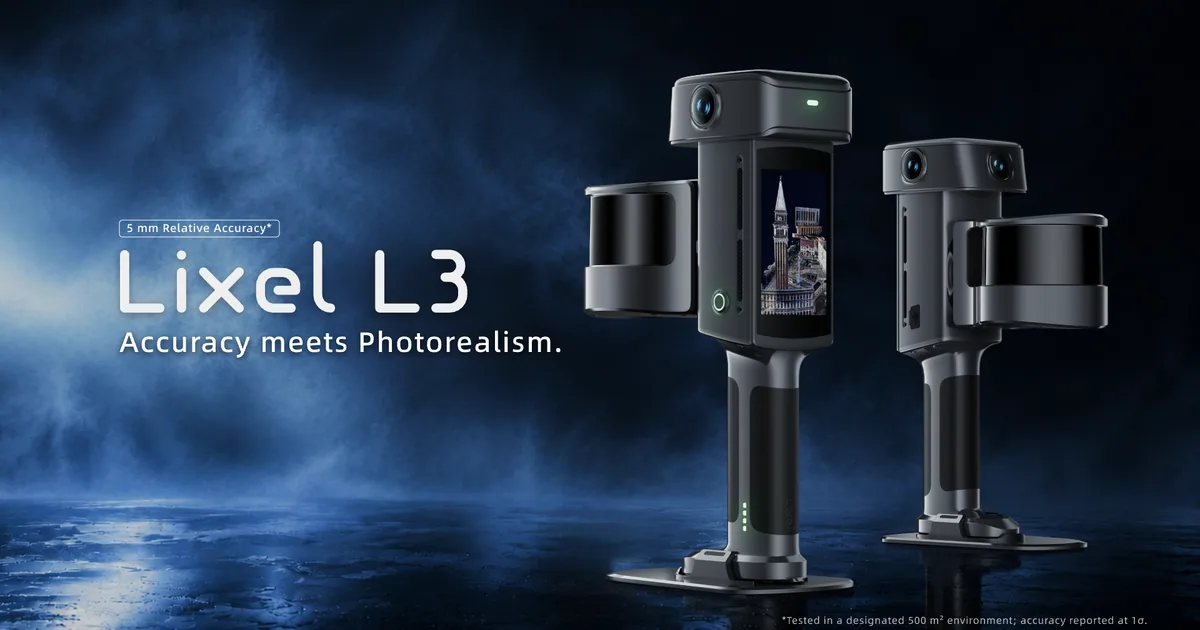
XGRIDS Lixel L3
Αρχική/SLAM Scanners/SLAM ή Terrestrial Laser Scanner
Reality Capture Guide

SLAM ή Terrestrial Laser Scanner;Ποια τεχνολογία χρειάζεστε πραγματικά;

Δεν υπάρχει ένα scanner που να είναι καλύτερο για κάθε έργο. Η σωστή επιλογή εξαρτάται από την απαιτούμενη ακρίβεια, την κλίμακα της αποτύπωσης, το τελικό παραδοτέο και τον διαθέσιμο χρόνο πεδίου.

Τεχνικός οδηγός21 Σεπτεμβρίου 2026Reality Capture
Χειριστής χρησιμοποιεί φορητό SLAM scanner σε εσωτερικό χώρο
SLAM / MOBILE MAPPINGΣυλλογή δεδομένων σε κίνηση
Terrestrial laser scanner σε σταθερή θέση πεδίου
TERRESTRIAL / STATIC SCANNINGΜέτρηση από ελεγχόμενα setups

Η τρισδιάστατη αποτύπωση έχει εξελιχθεί από μία αποκλειστικά στατική διαδικασία σε ένα σύνολο συμπληρωματικών μεθόδων συλλογής χωρικών δεδομένων.

Το terrestrial laser scanning αποτέλεσε για χρόνια τη βασική μεθοδολογία σε εφαρμογές που απαιτούν υψηλό βαθμό γεωμετρικού ελέγχου. Ο σαρωτής εγκαθίσταται σε διαδοχικές σταθερές θέσεις, καταγράφει το περιβάλλον και τα επιμέρους scans συνδέονται σε κοινό σύστημα αναφοράς.

Τα σύγχρονα συστήματα SLAM και mobile mapping επιτρέπουν στον χειριστή να κινείται μέσα σε μεγάλα ή σύνθετα περιβάλλοντα, συλλέγοντας συνεχώς LiDAR και οπτικά δεδομένα. Αυτό αλλάζει δραστικά την παραγωγικότητα πεδίου, χωρίς να καταργεί την ανάγκη για σχεδιασμό διαδρομής, έλεγχο ποιότητας ή γεωαναφορά.

Χρειάζομαι terrestrial laser scanner ή μπορώ να κάνω το έργο μου με SLAM;
Η απάντηση εξαρτάται από το έργο. Σε αρκετές περιπτώσεις οι δύο τεχνολογίες λειτουργούν καλύτερα μαζί.
Περιεχόμενα τεχνικού οδηγού
Measurement logic

Δύο διαφορετικοί τρόποι συλλογής δεδομένων

Το ίδιο κτίριο μπορεί να καταγραφεί με στατικές θέσεις ή με συνεχή τροχιά. Η διαφορά δεν βρίσκεται μόνο στον εξοπλισμό· βρίσκεται στη μεθοδολογία πεδίου και στον τρόπο με τον οποίο ελέγχεται η γεωμετρία.

Terrestrial Laser Scanning

STATIC
Διαδοχικές στατικές θέσεις terrestrial laser scanner Απλοποιημένη κάτοψη με τρία setups σαρωτή και τελικό registration. Setup 01Setup 02Setup 03 SCAN 01SCAN 02SCAN 03REGISTRATION
Μετρήσεις από διαδοχικές σταθερές θέσεις. Κάθε scan πρέπει να συνδεθεί με κοινή γεωμετρία, στόχους, control points ή άλλα στοιχεία registration.

SLAM / Mobile Mapping

CONTINUOUS
Συνεχής τροχιά SLAM μέσα σε κτίριο Απλοποιημένη κάτοψη με συνεχή διαδρομή, βέλη και loop closure. STARTCONTINUOUS PATHLOOP CLOSURE
Συνεχής συλλογή δεδομένων καθώς ο χειριστής κινείται. Η τροχιά, η επικάλυψη και το loop closure αποτελούν μέρος της μεθοδολογίας.
TLS: μετακινούμε το scanner από setup σε setup.
SLAM: σαρώνουμε ενώ κινούμαστε.
Terrestrial / Static

Τι είναι το Terrestrial Laser Scanning;

Το TLS συλλέγει τρισδιάστατες μετρήσεις από σταθερές θέσεις. Ο έλεγχος της εγκατάστασης, των κοινών περιοχών και του δικτύου αναφοράς αποτελεί βασικό μέρος της εργασίας.

Σε κάθε θέση ο terrestrial laser scanner καταγράφει εκατομμύρια σημεία προς τις ορατές επιφάνειες. Για να αποτυπωθεί ολόκληρο το έργο, ο χειριστής επαναλαμβάνει τη διαδικασία από διαφορετικές εγκαταστάσεις, επιλέγοντας θέσεις που περιορίζουν τις αποκρύψεις και δημιουργούν επαρκή επικάλυψη.

Τα επιμέρους νέφη σημείων ενοποιούνται μέσω registration. Αυτό μπορεί να βασίζεται σε κοινή γεωμετρία, targets, σφαίρες, control points ή γνωστές συντεταγμένες. Όταν το έργο απαιτεί ένταξη σε ΕΓΣΑ87, τοπικό σύστημα ή δίκτυο ελέγχου, το survey control σχεδιάζεται μαζί με τη σάρωση και όχι ως μεταγενέστερη διόρθωση.

Η στατική μέτρηση προσφέρει υψηλό βαθμό ελέγχου ανά scan position. Δεν εγγυάται όμως αυτομάτως την ίδια απόλυτη ακρίβεια σε κάθε έργο. Η τελική ποιότητα εξαρτάται από το όργανο, τις αποστάσεις, τη γωνία πρόσπτωσης, την ανακλαστικότητα, το registration και το δίκτυο αναφοράς.

Στο χαρτοφυλάκιο της Tree Company υπάρχουν πραγματικές λύσεις TLS όπως ο Topcon CR-P1 200 και ο Topcon GLS-2200, καθώς και το υβριδικό Topcon GTL-1200. Η επιλογή μοντέλου γίνεται αφού καθοριστούν εμβέλεια, λεπτομέρεια, έλεγχος και παραδοτέα.

TERRESTRIAL / STATIC
  • Σταθερές θέσεις μέτρησης
  • Controlled registration
  • Survey control integration
  • Μεγάλη εμβέλεια, ανάλογα με το σύστημα
  • Υψηλός γεωμετρικός έλεγχος ανά scan position
Topcon terrestrial laser scanner σε σταθερό setup μέσα σε κτίριο
Στατικό setup terrestrial laser scanner σε πραγματικό περιβάλλον κατασκευής.
Simultaneous Localization and Mapping

Τι είναι το SLAM;

Το σύστημα εκτιμά τη δική του κίνηση ενώ ταυτόχρονα δημιουργεί χάρτη του περιβάλλοντος.

Χειριστής πραγματοποιεί αποτύπωση με φορητό SLAM scanner ενώ κινείται
Mobile capture σε κίνηση: η λήψη συνδέει τροχιά, γεωμετρία και εικόνα σε μία συνεχή διαδικασία.

SLAM σημαίνει Simultaneous Localization and Mapping. Ένα σύγχρονο σύστημα μπορεί να συνδυάζει LiDAR, αδρανειακή μονάδα IMU, κάμερες και, όπου υποστηρίζεται, GNSS ή RTK. Οι αισθητήρες τροφοδοτούν τον αλγόριθμο με παρατηρήσεις για την κίνηση και το περιβάλλον.

Καθώς ο χειριστής περπατά, το σύστημα εκτιμά τη διαδρομή του και τοποθετεί τις μετρήσεις σε ένα συνεκτικό τρισδιάστατο μοντέλο. Όταν η διαδρομή επιστρέφει σε ήδη καταγεγραμμένη περιοχή, το loop closure προσφέρει πρόσθετο γεωμετρικό περιορισμό και βοηθά στη συνολική προσαρμογή.

Η συνεχής κίνηση μειώνει τις διακοπές μεταξύ δωματίων, διαδρόμων, κλιμακοστασίων και επιπέδων. Αυτό εξηγεί γιατί τα συστήματα SLAM Mobile Mapping χρησιμοποιούνται ευρέως σε μεγάλα κτίρια, as-built τεκμηρίωση και Scan-to-BIM. Παραδείγματα διαφορετικής αρχιτεκτονικής είναι το NavVis VLX 4, το NavVis CLX και το XGRIDS Lixel L3.

Το αποτέλεσμα δεν παράγεται επειδή απλώς ενεργοποιήθηκε ο σαρωτής. Η ταχύτητα κίνησης, η κάλυψη, η επικάλυψη, οι επιστροφές σε γνωστές περιοχές και ο έλεγχος στο πεδίο παραμένουν κρίσιμα στοιχεία της μεθόδου.

Field productivity

Το μεγάλο πλεονέκτημα του SLAM: παραγωγικότητα πεδίου

Σε ένα πενταώροφο επαγγελματικό κτίριο, η διαφορά στη ροή εργασίας γίνεται άμεσα ορατή.

TLS DISCRETE OPERATIONS

SetupScanMoveSetupScanRegistration

SLAM CONTINUOUS CAPTURE

StartContinuous captureLoop closureProcessing

Με TLS απαιτούνται πολλές θέσεις σε γραφεία, διαδρόμους, κλιμακοστάσια και κοινόχρηστους χώρους. Με SLAM μπορούν να σχεδιαστούν συνεχείς διαδρομές μεταξύ των επιπέδων. Ο χρόνος πεδίου μπορεί να μειωθεί σημαντικά, ανάλογα με τη γεωμετρία και την απαίτηση ακρίβειας, χωρίς να υπάρχει έντιμος καθολικός συντελεστής τύπου «10×» για κάθε έργο.

Συνεχής αποτύπωση τεχνικού χώρου και κλιμακοστασίου με SLAM
Η πραγματική παραγωγικότητα αξιολογείται σε σχέση με το σύνολο της διαδρομής, τον έλεγχο και το επιθυμητό παραδοτέο.
Accuracy & quality

Είναι το SLAM λιγότερο ακριβές;

Μία σύγκριση που περιορίζεται σε έναν αριθμό, όπως «3 mm έναντι 5 mm», μπορεί να οδηγήσει σε λάθος συμπέρασμα. Πρώτα πρέπει να γνωρίζουμε τι ακριβώς περιγράφει κάθε προδιαγραφή και πώς ελέγχθηκε.

Η ακρίβεια ενός scanner δεν περιγράφεται επαρκώς από τη μικρότερη τιμή ενός data sheet. Πρέπει να εξεταστεί αν η τιμή αφορά μεμονωμένο σημείο, απόσταση, σχετική ευθυγράμμιση, επαναληψιμότητα ή συνολικό αποτέλεσμα μετά το processing. Εξίσου σημαντικές είναι οι συνθήκες δοκιμής: απόσταση από το αντικείμενο, υλικό επιφάνειας, μέθοδος registration, μήκος trajectory και παρουσία control points.

Ένα τοπικά καθαρό νέφος μπορεί να αποδίδει σωστά ένα δωμάτιο, αλλά αυτό δεν αποδεικνύει από μόνο του ότι δύο απομακρυσμένες πτέρυγες ενός μεγάλου κτιρίου βρίσκονται στη σωστή μεταξύ τους θέση. Αντίστροφα, ένα έργο μπορεί να είναι σωστά ενταγμένο σε δίκτυο αναφοράς και να περιλαμβάνει τοπικό θόρυβο σε γυαλί, σκούρες επιφάνειες ή ακραίες γωνίες πρόσπτωσης. Local και global accuracy πρέπει να ελέγχονται χωριστά.

Η «πάχυνση» μιας επίπεδης επιφάνειας στο point cloud δεν ταυτίζεται με την απόλυτη ακρίβεια. Μπορεί να σχετίζεται με θόρυβο μέτρησης, κίνηση, ανακλαστικότητα, φίλτρα ή πολλαπλές διελεύσεις. Για να αξιολογηθεί ένα σύστημα χρειάζονται ανεξάρτητα σημεία ελέγχου και μετρήσεις σε γεωμετρίες που αντιπροσωπεύουν το πραγματικό έργο. Το ίδιο πρωτόκολλο πρέπει να χρησιμοποιείται για όλες τις λύσεις που συγκρίνονται.

Στο SLAM, η ποιότητα της τροχιάς έχει άμεση σχέση με τη συνολική γεωμετρία. Στο TLS, η ποιότητα του registration και η κατανομή των στατικών θέσεων έχουν αντίστοιχο ρόλο. Καμία από τις δύο μεθόδους δεν απαλλάσσει τον μηχανικό από checkpoints, αναφορά αποκλίσεων και σαφή κριτήρια αποδοχής. Η κατάλληλη ακρίβεια είναι αυτή που τεκμηριώνεται και καλύπτει τη χρήση του παραδοτέου.

01 / ACCURACY

Accuracy

Πόσο κοντά βρίσκεται το αποτέλεσμα στην πραγματική ή αποδεκτή θέση αναφοράς.

02 / PRECISION

Precision

Πόσο συνεπείς είναι οι επαναλαμβανόμενες μετρήσεις μεταξύ τους.

03 / LOCAL

Local accuracy

Πόσο σωστά αποτυπώνεται η γεωμετρία μιας περιορισμένης περιοχής, όπως ένα δωμάτιο.

04 / GLOBAL

Global accuracy

Πόσο σωστά διατηρείται η συνολική γεωμετρία κατά μήκος μεγάλης ή πολυεπίπεδης διαδρομής.
Local accuracy

SHORT EXTENT
Τοπική ακρίβεια σε ένα δωμάτιοΚαθαρή και συνεπής τοπική γεωμετρία σε περιορισμένη περιοχή.Καθαρή γεωμετρία σε περιορισμένη περιοχή
Η τοπική λεπτομέρεια και συνέπεια εξετάζονται σε μικρό χωρικό εύρος.

Global accuracy

LONG TRAJECTORY
Συνολική ακρίβεια κατά μήκος μεγάλης διαδρομήςΕννοιολογικό διάγραμμα πιθανής απόκλισης τροχιάς όταν η διαδρομή δεν περιορίζεται επαρκώς.Η διαδρομή χρειάζεται επαρκείς γεωμετρικούς περιορισμούς
Εννοιολογική απεικόνιση: μία τροχιά μπορεί να φαίνεται τοπικά καθαρή αλλά να συσσωρεύσει απόκλιση όταν είναι πολύ μεγάλη ή ανεπαρκώς περιορισμένη. Αυτό δεν σημαίνει ότι όλα τα συστήματα SLAM παρουσιάζουν την ίδια συμπεριφορά.
Accuracy Precision Point Cloud Thickness
Field methodology

Τι επηρεάζει την ποιότητα μιας SLAM αποτύπωσης;

Η επίδοση ενός συστήματος προκύπτει από τον συνδυασμό αισθητήρων, αλγορίθμου, περιβάλλοντος και μεθοδολογίας χειριστή.

Φτωχή γεωμετρία

Λίγες ακμές και επίπεδα μειώνουν τους διαθέσιμους γεωμετρικούς περιορισμούς.

Ομοιόμορφοι διάδρομοι

Μεγάλοι παρόμοιοι χώροι δυσκολεύουν τη διακριτή αναγνώριση θέσης.

Ανοιχτές εκτάσεις

Η έλλειψη κοντινών επιφανειών απαιτεί κατάλληλο σύστημα και διαφορετικό σχεδιασμό.

Κινούμενα αντικείμενα

Άνθρωποι, οχήματα και εξοπλισμός δημιουργούν προσωρινή ή λανθασμένη γεωμετρία.

Βλάστηση

Η κίνηση και η σύνθετη επιφάνεια της βλάστησης αυξάνουν τον θόρυβο.

Επαναλαμβανόμενη γεωμετρία

Παρόμοιες μονάδες, ράφια ή δωμάτια χρειάζονται προσεκτική διαδρομή.

Πολύ μεγάλες trajectories

Η κλιμάκωση της διαδρομής απαιτεί επιμέρους loops και έλεγχο.

Ανεπαρκές loop closure

Η επιστροφή σε γνωστές περιοχές πρέπει να είναι σαφής και γεωμετρικά χρήσιμη.

Λάθος σχεδιασμός διαδρομής

Απότομες κινήσεις, υψηλή ταχύτητα και χαμηλή επικάλυψη αυξάνουν το ρίσκο.

Το SLAM δεν σημαίνει απλώς «πατάω Start και περπατάω».

Χρειάζεται σχέδιο κίνησης, έλεγχος κάλυψης, loop closures, κατάλληλη ταχύτητα, σημεία ελέγχου όπου απαιτούνται και επιβεβαίωση του αποτελέσματος πριν αποχωρήσει η ομάδα από το πεδίο.

Application fit

Πότε έχει περισσότερο νόημα κάθε τεχνολογία;

Η επιλογή δεν γίνεται με βάση μία γενική κατάταξη. Γίνεται με βάση το τμήμα του έργου που πρέπει να αποτυπωθεί και την απόφαση που θα ληφθεί από τα δεδομένα.

TLS / 01

Βιομηχανικές εγκαταστάσεις

Όταν κρίσιμες συνδέσεις, σωληνώσεις ή εξοπλισμός απαιτούν ελεγχόμενες στατικές θέσεις και λεπτομερή κάλυψη.

TLS / 02

Structural & deformation

Σε κατάλληλα σχεδιασμένες εφαρμογές όπου η μεθοδολογία ελέγχου, η επαναληψιμότητα και η τεκμηρίωση έχουν προτεραιότητα.

TLS / 03

Heritage documentation

Για σύνθετη γεωμετρία, όψεις και λεπτομέρειες που απαιτούν μεθοδική κάλυψη από επιλεγμένες θέσεις.

TLS / 04

Precision engineering

Όταν ανοχές, κρίσιμα στοιχεία και συγκεκριμένες γραμμές θέασης καθορίζουν τη μέθοδο συλλογής.

TLS / 05

Long-range capture

Για μεγάλα ανοίγματα, εξωτερικές εγκαταστάσεις και στόχους σε αποστάσεις που πρέπει να καλυφθούν από σταθερή θέση.

TLS / 06

Critical geometry

Όταν ο έλεγχος συγκεκριμένων επιφανειών ή λεπτομερειών είναι σημαντικότερος από τη μέγιστη ταχύτητα κάλυψης.

Πότε έχει περισσότερο νόημα το SLAM;

  • Scan-to-BIM και παραγωγή βάσης για μοντελοποίηση
  • As-built τεκμηρίωση και αρχιτεκτονικές αποτυπώσεις
  • Ανακαινίσεις, ξενοδοχεία, νοσοκομεία και γραφεία
  • Facility management και digital twins
  • Αποθήκες, logistics και μεγάλα σύνθετα interiors
  • Έργα όπου ο χρόνος πεδίου είναι κρίσιμος

Πού ξεκινά η αξιολόγηση;

Το SLAM είναι ισχυρό όταν η συνεχής κάλυψη προσφέρει πραγματική αξία. Το TLS είναι ισχυρό όταν ο έλεγχος ανά στατική θέση είναι κρίσιμος. Σε μία αποτύπωση κτιρίου, διαφορετικοί χώροι μπορεί να χρειάζονται διαφορετική μέθοδο.

Δείτε τις διαθέσιμες λύσεις Reality Capture, τα συστήματα SLAM και τους terrestrial laser scanners πριν καταλήξετε σε εξοπλισμό.

Hybrid Reality Capture

Το καλύτερο workflow μπορεί να είναι… και τα δύο.

Το survey control διατηρεί το κοινό πλαίσιο. Το SLAM αναλαμβάνει την παραγωγική κάλυψη και το TLS τις περιοχές όπου απαιτείται ελεγχόμενη στατική μέτρηση.

Technical comparison

SLAM vs Terrestrial Laser Scanning

Ο πίνακας συγκρίνει τη λογική του workflow, χωρίς να αποδίδει καθολικό νικητή ή μη συγκρίσιμες αριθμητικές ακρίβειες.

ΚριτήριοSLAM / Mobile MappingTerrestrial Laser Scanning
Τρόπος συλλογήςΣυνεχής κίνηση και εκτίμηση τροχιάς.Στατικά setups και ανεξάρτητα scans.
Ταχύτητα πεδίουΠολύ υψηλή παραγωγικότητα σε κατάλληλα περιβάλλοντα.Περισσότερος χρόνος για εγκατάσταση και μετακινήσεις.
Μεγάλα indoor projectsΙδανικό για μεγάλα και σύνθετα interiors.Απαιτεί περισσότερα setups και registration.
Scan-to-BIMΙσχυρό για ευρεία κάλυψη και as-built βάση.Ισχυρό για κρίσιμες περιοχές και ελεγχόμενη λεπτομέρεια.
As-builtΑποδοτικό σε κτίρια, κυκλοφορία και επαναλαμβανόμενους χώρους.Αποτελεσματικό όταν προέχει ο έλεγχος ανά θέση.
Long rangeΕξαρτάται έντονα από το σύστημα και το περιβάλλον.Ισχυρό για long-range εφαρμογές με κατάλληλο όργανο.
Controlled geometryΧρειάζεται σωστή τροχιά, loops και control.Περισσότερος έλεγχος ανά scan position.
Industrial detailΚατάλληλο σύστημα μπορεί να καλύψει πυκνούς τεχνικούς χώρους γρήγορα.Ελεγχόμενη κάλυψη κρίσιμων λεπτομερειών από επιλεγμένες θέσεις.
Survey controlControl points, GNSS/RTK ή κοινές αναφορές όπου απαιτούνται.Άμεση ένταξη targets και γνωστών σημείων στο registration.
Αριθμός setupsΔεν λειτουργεί με την κλασική λογική πολλών στατικών setups.Αυξάνεται με τις αποκρύψεις και την πολυπλοκότητα.
Field productivityΜεγάλο πλεονέκτημα σε εκτεταμένες διαδρομές.Προτεραιότητα στον έλεγχο της κάθε θέσης.
Hybrid workflowsΚαλύπτει γρήγορα τον κύριο όγκο του έργου.Συμπληρώνει critical areas, detail και long range.
Decision guide

Πριν επιλέξετε scanner, απαντήστε σε 6 ερωτήσεις

Η αγορά εξοπλισμού πρέπει να ακολουθεί τον σχεδιασμό του workflow και όχι να προηγείται αυτού.

Ποιο είναι το τελικό παραδοτέο;

Point cloud, CAD, BIM, inspection report ή Digital Twin; Διαφορετικό παραδοτέο σημαίνει διαφορετική απαίτηση κάλυψης και ελέγχου.

Ποια είναι η πραγματική απαίτηση ακρίβειας;

Δεν χρειάζεται κάθε έργο χιλιοστομετρική ακρίβεια. Χρειάζεται όμως σαφής ανοχή συνδεδεμένη με την τελική χρήση.

Πόσο μεγάλη είναι η περιοχή;

Ένα δωμάτιο και ένα κτίριο 30.000 m² δεν έχουν την ίδια βέλτιστη στρατηγική συλλογής.

Indoor, outdoor ή μικτό περιβάλλον;

Φωτισμός, GNSS, εμβέλεια, ανοιχτές εκτάσεις, βλάστηση και κυκλοφορία επηρεάζουν τη μέθοδο.

Χρειάζεται γεωαναφορά;

ΕΓΣΑ87, τοπικό σύστημα, control network ή μόνο σχετική γεωμετρία; Η απάντηση καθορίζει το survey control.

Πόσο κοστίζει ο χρόνος πεδίου;

Προσμετρήστε προσωπικό, πρόσβαση, διακοπή λειτουργίας, processing και πιθανές επιστροφές, όχι μόνο την τιμή του scanner.

TOTAL PROJECT COST =
Equipment+Field Time+People+Processing+Return Visits+Deliverables
Συμπέρασμα

Το SLAM δεν αντικαθιστά απαραίτητα το terrestrial laser scanning και το TLS δεν είναι απαραίτητα η καλύτερη επιλογή μόνο επειδή προσφέρει αυστηρά ελεγχόμενη στατική μέτρηση.

Η σωστή τεχνολογία είναι αυτή που επιτυγχάνει την απαιτούμενη ποιότητα και ακρίβεια με τον αποδοτικότερο συνολικό workflow για το συγκεκριμένο έργο.

SLAM + TLS + SURVEY CONTROL
Project assessment

Δεν ξέρετε αν χρειάζεστε SLAM ή TLS;

Η σωστή επιλογή ξεκινά από τις απαιτήσεις του έργου σας.

Η ομάδα Reality Capture της Tree Company μπορεί να αξιολογήσει την απαιτούμενη ακρίβεια, το παραδοτέο, το περιβάλλον εργασίας και τον διαθέσιμο χρόνο πεδίου και να προτείνει το κατάλληλο workflow.